Honpine
  • Продукция

    
    • Гармонический редуктор

      
      • Стандартный гармонический привод

      • Фланцевый гармонический привод

      • Очень большой гармонический привод

      • Мини-привод гармоник

    • Двигатель роботизированного сочленения

      
      • Двигатель с гармоничным соединением

      • Двигатель с планетарным шарниром

      • Бескаркасный моментный двигатель

    • Волновой сервопривод

      
      • Поворотные приводы с сервоприводом

      • Большие полые поворотные приводы

      • Высокоточные поворотные приводы

      • Стандартные поворотные приводы

    • Двигатель с прямым приводом

      
      • DD Motor

      • Прецизионный линейный модуль

    • Редуктор RV

    • Робот-манипулятор

    • Высокоточные планетарные редукторы

      
      • Полый вращающийся стол

      • Планетарный редуктор с высоким крутящим моментом

      • Экономичный планетарный редуктор

    • Колёсный двигатель постоянного тока

    • Коллаборативный робот-манипулятор

      
      • Стандартный коллаборативный робот-манипулятор

      • Водонепроницаемая роботизированная рука для глубоководных работ

    • Новая технология прецизионной передачи

  • Новости

    
    • Новости продукции

    • Новости отрасли

    • Новости компании

    • Новости о гармонических редукторах

    • Производитель планетарных редукторов

    • Новости о двигателях шарниров роботов

  • Решение

    
    • Сервис

    • Применение

    • Мотор сустава гуманоидного робота

    • Осевой поворотный стол с гармоническим приводом

    • Промышленные двигатели для роботизированных соединений

    • Гармонический привод для медицинских устройств

    • Гармонический привод Cobots

    • Истории о прецизионных приводах

      
      • Типы двигателей шарниров роботов

      • Гармонический привод, разработанный по индивидуальному заказу

    • Кейс

      
      • Гармонический поворотный привод

      • Гармоничный двигатель для сустава

  • Скачать

    
    • Продукция Чертежи

      
      • Гармонический приводной редуктор

      • Прецизионный планетарный редуктор

      • Гармонический двигатель постоянного тока

      • Гармонический двигатель переменного тока

    • Каталог продукции

  • О нас

    
    • Обзор компании

    • Соучредитель

    • График работы компании

    • Стратегические партнеры

  • Свяжитесь с нами


RURU


ENENDEDEFRFRESESKRKRJPJPSESETRTRCNCN
  • EtherCAT Robotic Joint Modules
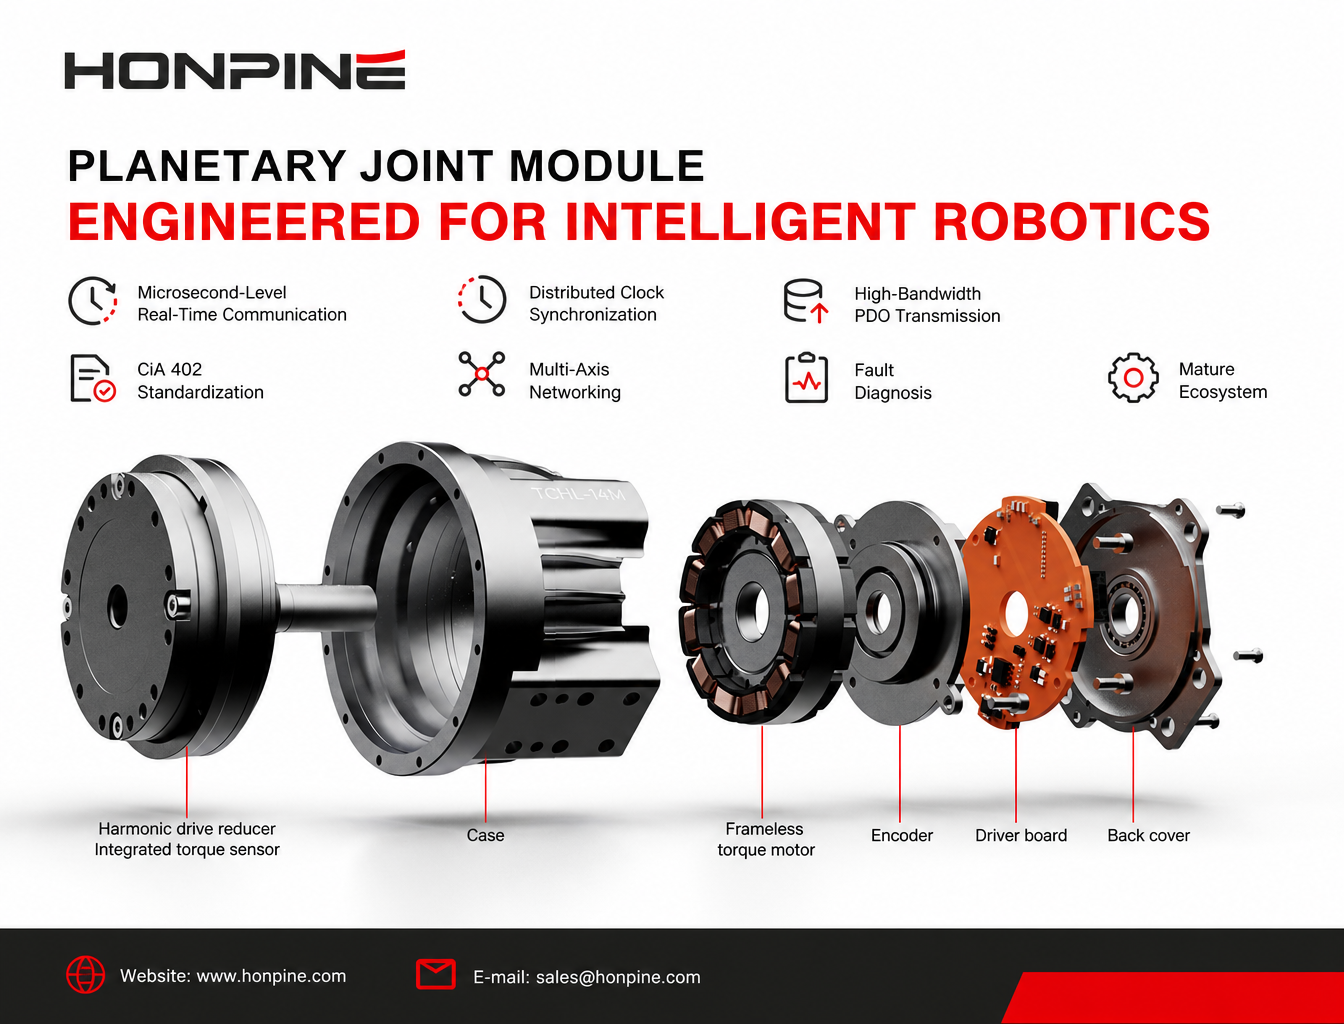
    Почему EtherCAT становится основной коммуникационной шиной для модулей роботизированных суставов?
    Почему EtherCAT становится основным коммуникационным решением для интеллектуальных модулей роботизированных суставов? В этой статье рассматриваются семь ключевых преимуществ, включая обмен данными в реальном времени с микросекундной точностью, синхронизацию по Distributed Clock, стандартизацию CiA 402, передачу PDO с высокой пропускной способностью, объединение нескольких осей в сеть, диагностику неисправностей и зрелую экосистему разработки. Узнайте, как EtherCAT помогает удовлетворить высокие требования к управлению гуманоидными роботами, коллаборативными роботами и высокоточными автоматизированными системами.
  • Robot Joint Module Selection Guide
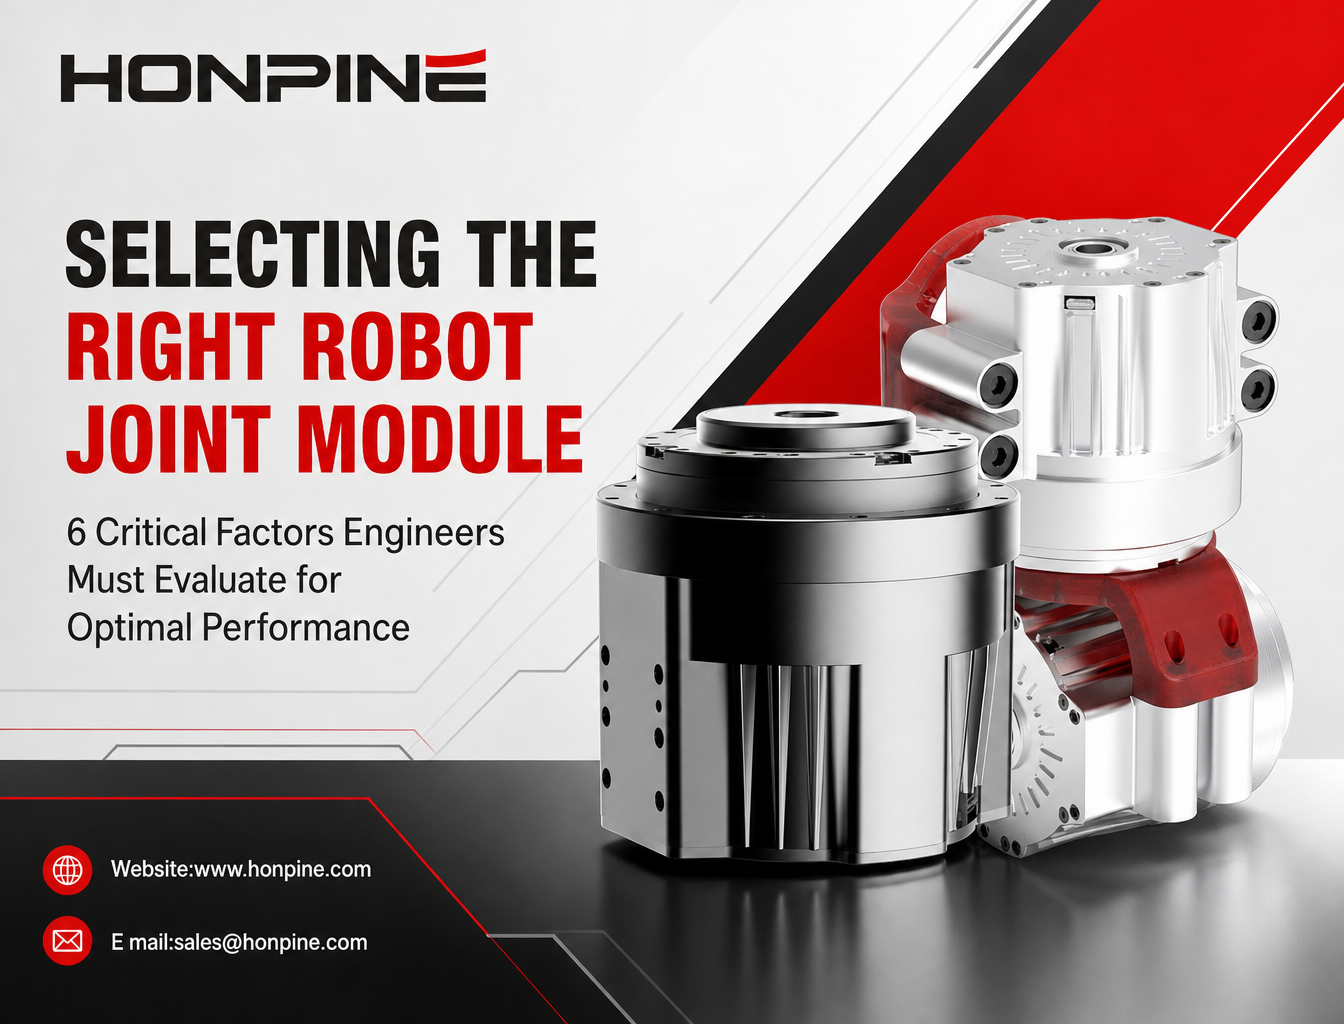
    Руководство по выбору модуля сочленения робота: как выбрать подходящий модуль сочленения с учетом нагрузки, точности, управления усилием и требований к движению
    Руководство по выбору модулей роботизированных сочленений для коллаборативных и гуманоидных роботов: крутящий момент, скорость, редукторы, энкодеры, датчики крутящего момента, системы привода и терморегулирование.
  • Why Are More Companies Choosing Integrated Robot Joint Modules
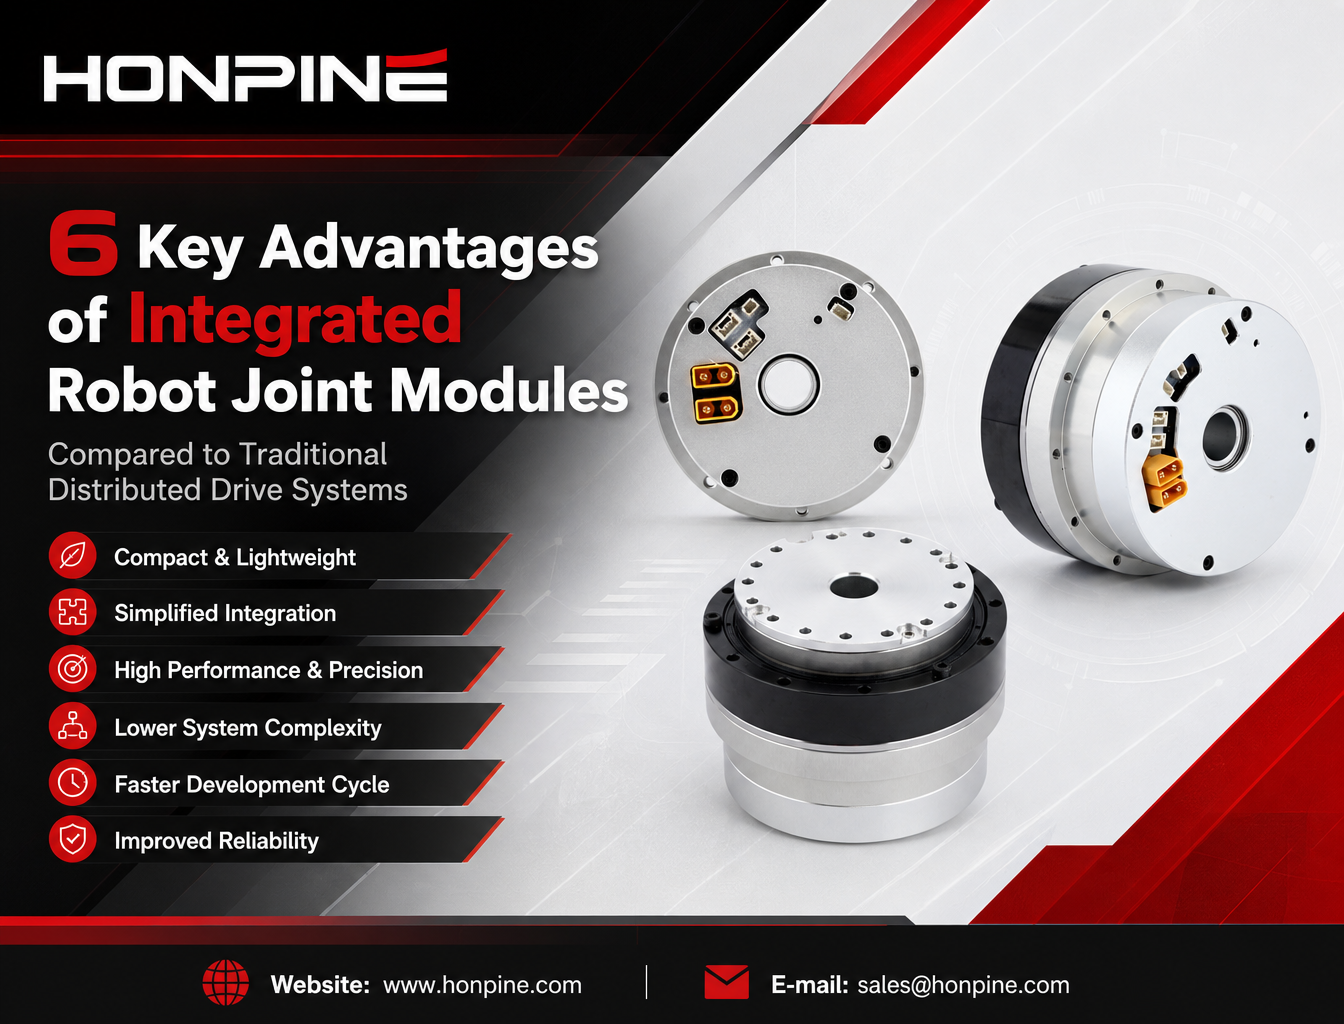
    Почему всё больше компаний выбирают интегрированные модули роботизированных сочленений?
    Интегрированные модули роботизированных сочленений объединяют двигатели, волновые редукторы, сервоприводы, энкодеры и выходные подшипники в компактных узлах. В этой статье сравниваются интегрированная и распределённая архитектуры привода, рассматриваются их различия по плотности крутящего момента, механической надёжности, управлению движением, эффективности разработки и практическому применению в робототехнике.
  • STO vs. holding brake in a harmonic integrated robot joint module
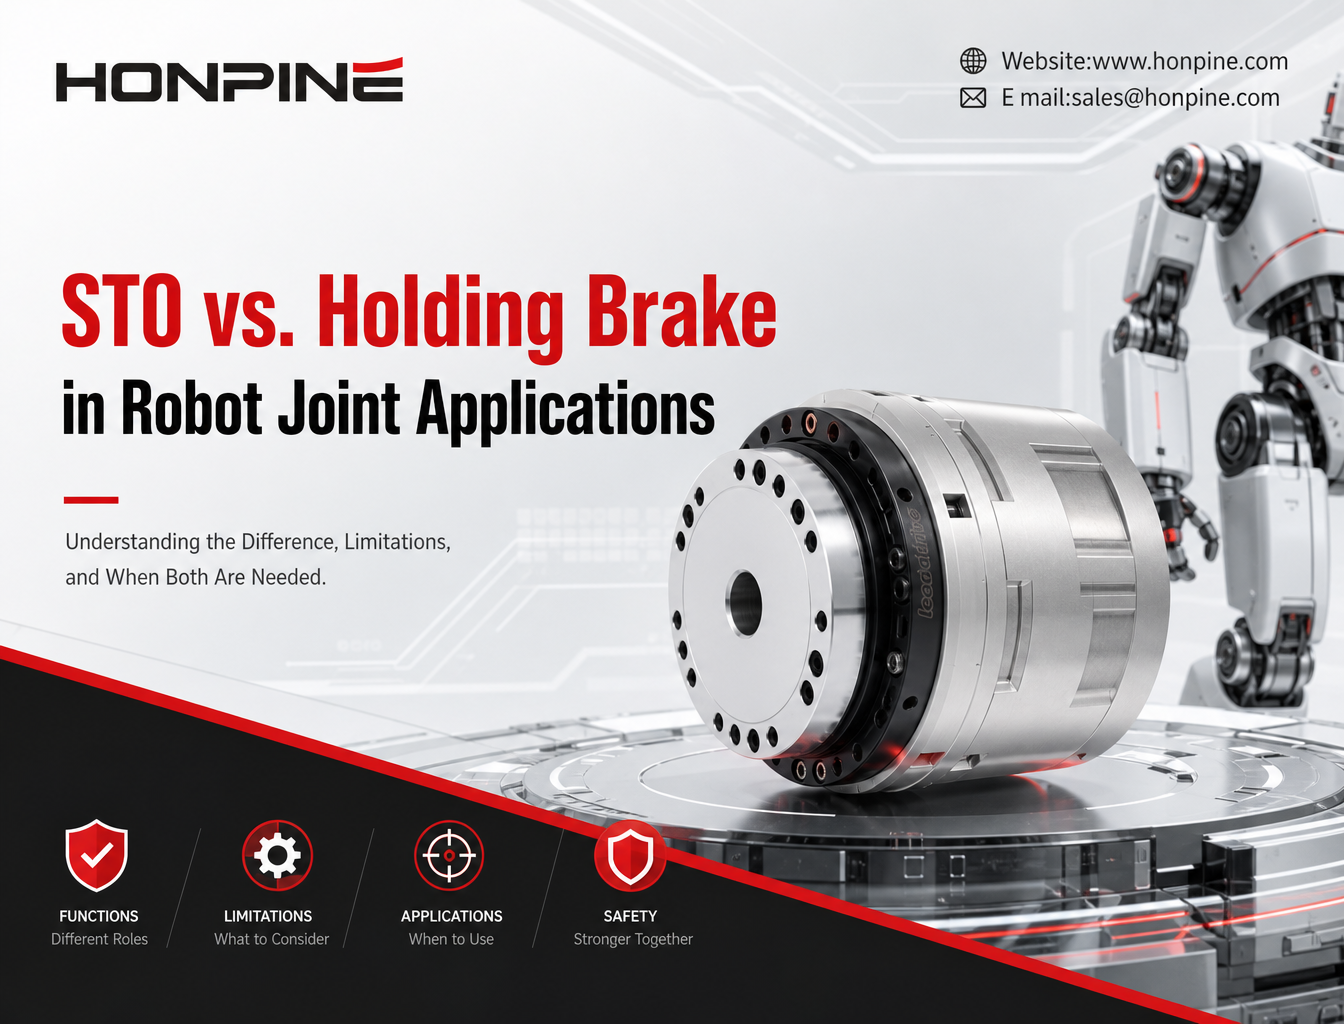
    STO и удерживающий тормоз в модулях роботизированных суставов: в чём разница для безопасного управления роботом?
    STO (Safe Torque Off) и удерживающие тормоза выполняют разные функции в обеспечении безопасности роботизированных суставов. STO не позволяет двигателю создавать движущий крутящий момент, тогда как удерживающий тормоз механически препятствует движению сустава и помогает удерживать нагрузку при отключённом двигателе. Понимание этой разницы крайне важно при выборе модуля роботизированного сустава для гуманоидных роботов, коботов и промышленной автоматизации. В этой статье Теодор Ли, технический директор HONPINE, объясняет, как работают эти функции, каковы их ограничения и в каких случаях следует использовать обе функции в гармоническом интегрированном суставном приводе, например в серии HONPINE HAG.
Свяжитесь с нами

Свяжитесь с нами, чтобы узнать последние сведения о продукции и цены

Представлено

Информация о продукции

  • Гармонический редуктор

  • Двигатель роботизированного сочленения

  • Волновой сервопривод

  • Редуктор RV

  • Высокоточные планетарные редукторы

Навигация по сайту

  • Новости

  • Решение

  • Скачать

  • Свяжитесь с нами

Подписывайтесь на нас



Свяжитесь с нами

WhatsApp:
+8618994329920
Электронная почта:
sales@honpine.com
Контакты Honpine

WeChat

Контакты Honpine

WhatsApp

Copyright@2025 Suzhou Honpine Precision Industry Co., Ltd. Все права защищены.

Политика конфиденциальности

Номер регистрации сайта в ICP: 苏ICP备19010477号-2

+8618994329920
sales@honpine.com

