Как выбрать гармонические суставные актуаторы для 7-осевого роботизированного манипулятора?
Здравствуйте, я Теодор Ли, технический директор HONPINE. В этой статье я расскажу, как выбратьгармонические шарнирные приводыдля семистепенного роботизированного манипулятора.
Семистепенной, или 7-DOF, роботизированный манипулятор имеет одну дополнительную степень свободы помимо шести, обычно требуемых для управления положением и ориентацией рабочего органа в трёхмерном пространстве. Эта дополнительная степень свободы называется кинематической избыточностью.
При соответствующей механической конструкции и алгоритмах управления эта избыточность обеспечивает большую гибкость движений, поддерживает обход препятствий и предотвращение сингулярностей, а также позволяет выполнять податливые движения, подобные движениям человеческой руки.
Эти возможности делают 7-DOF роботизированные манипуляторы ценными для исследований и разработок в области медицинской робототехники, прецизионной сборки, гибкой обработки и работ в сложных условиях.
Итак, как следует выбирать шарнирные модули для 7-DOF роботизированного манипулятора?
Как выбрать гармонические шарнирные приводы для 7-DOF роботизированного манипулятора?
Подбирайте каждый привод в соответствии с требованиями к нагрузке шарнира
В рамках одной серии приводов больший типоразмер обычно обеспечивает больший выходной крутящий момент и может выдерживать более высокие нагрузки на шарнир. Однако привод следует выбирать в соответствии с требованиями конкретного шарнира, а не только по номеру модели.
Во многих конфигурациях роботизированных манипуляторов шарниры, расположенные дальше от рабочего органа, должны выдерживать полезную нагрузку вместе с большей частью расположенных далее компонентов манипулятора. В результате этим шарнирам часто требуется больший выходной крутящий момент.
Плечевой шарнир является типичным примером. Поскольку он поддерживает значительную часть манипулятора и работает на существенном расстоянии от нагрузки на рабочем органе, для этого положения часто выбирают более крупный гармонический шарнирный привод.
Для шарниров запястья, напротив, необходимо тщательно учитывать сгибание и вращение запястья, нагрузки от инструмента и общую массу дистальной сборки. Меньшие и более лёгкие шарнирные модули часто подходят в тех случаях, когда они соответствуют требуемым характеристикам крутящего момента и движения.
Принцип выбора заключается в расчёте требований к нагрузке каждого шарнира и соответствующем подборе привода, а не в простом использовании одного и того же модуля по всей длине манипулятора.
Пример: гармонические роботизированные приводы HONPINE TCHL
Чтобы проиллюстрировать этот подход, рассмотрим конфигурацию 7-DOF роботизированного манипулятора с использованием гармонических роботизированных приводов серии HONPINE TCHL.
В этом примере для плеча используетсяшарнирный модуль TCHL 20, а для запястья — шарнирный модуль TCHL 14.
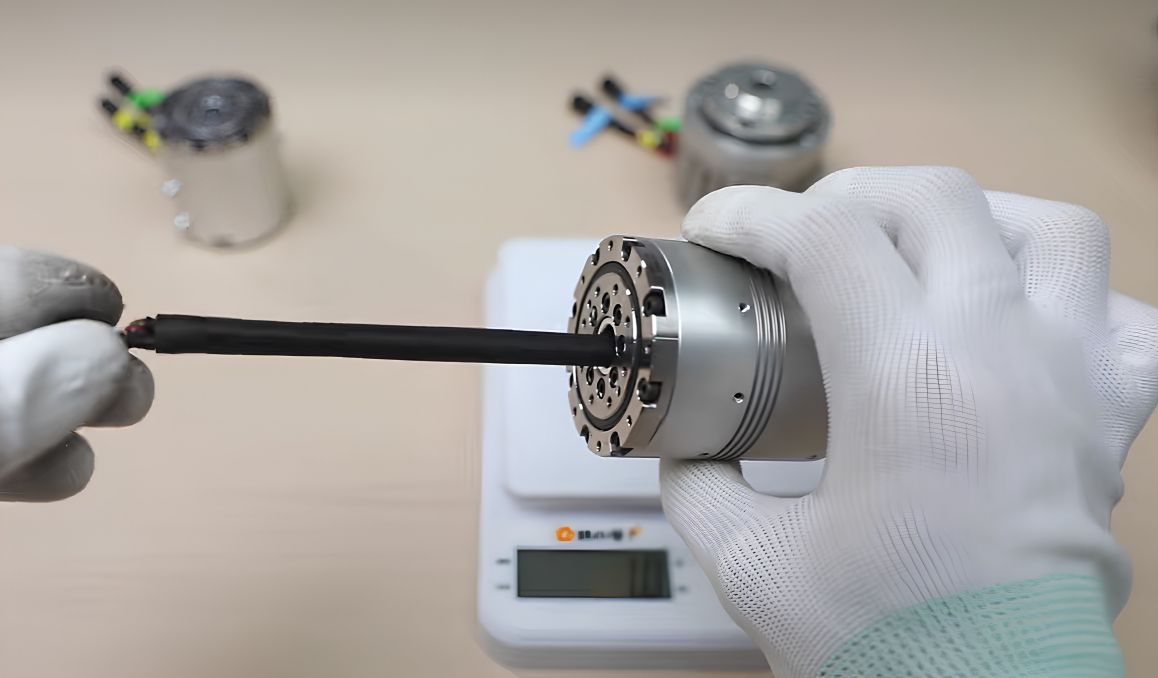
TCHL 14 имеет компактную и лёгкую конструкцию с полой структурой и каналом для прокладки кабелей. Эти характеристики делают его возможным вариантом для ограниченных по пространству узлов запястья и роботизированной шеи, где снижение дистальной массы является важной целью проектирования.
Эта конфигурация иллюстрирует подход к выбору; она не является универсальной рекомендацией для каждого 7-DOF роботизированного манипулятора.
Почему 7-DOF хирургическим роботизированным манипуляторам требуются более совершенные гармонические шарнирные модули?
Семистепенная избыточная конструкция в сочетании с подходящими методами планирования движения и обхода препятствий предоставляет хирургическому роботизированному манипулятору большую свободу маневрирования в ограниченном рабочем пространстве.
Эта гибкость помогает системе соответствовать требованиям к позиционированию и доступу при сложных хирургических процедурах.
Рассматриваемые здесь возможности роботизированного манипулятора также включают ручное ведение, работу с моторным приводом, дистанционное управление через API и автоматическое определение и компенсацию полезной нагрузки.
Поддержка этих функций предъявляет высокие требования к измерению параметров шарниров, отклику управления и системной интеграции.
Измерение крутящего момента и быстрое управление усилием
Для рассматриваемой конфигурации хирургического манипулятора с управлением по усилию встроенные высокоточные датчики крутящего момента являются важной частью конструкции шарнирного модуля.
Эти датчики обеспечивают обратную связь для чувствительного к усилию управления и обнаружения столкновений. Показатели производительности, описанные для данного применения, включают точность управления усилием 0.5 N и частоту обновления управления свыше 1,000 Hz.
Предполагаемая возможность — отклик на контактные усилия в миллисекундном масштабе, поддерживающий деликатные задачи, такие как введение и контролируемое завинчивание винтов.
Эти показатели необходимо связывать с определённой конфигурацией и методом испытаний. Их не следует рассматривать как характеристики, общие для каждого шарнирного модуля или каждого комплектного роботизированного манипулятора.
Высокополосное управление крутящим моментом и податливое движение
Высокополосное управление усилием можно представить следующим образом:
Высокополосное замкнутое управление крутящим моментом + алгоритмы податливого управления
Цель состоит в том, чтобы сделать реакцию системы по крутящему моменту или усилию достаточно быстрой и точной для предполагаемой задачи.
Встроенный датчик крутящего момента с высоким разрешением обеспечивает обратную связь, необходимую для такого подхода к управлению. Полный отклик также зависит от того, как интегрированы измерение, приведение в действие и алгоритмы управления.
Планирование движения на основе избыточности и обход препятствий
Обход препятствий на основе избыточности можно описать тремя ключевыми элементами:
Кинематическая избыточность + проекция в нулевое пространство + иерархическая оптимизация приоритетов задач
Дополнительная степень свободы предоставляет манипулятору больше возможностей для корректировки его конфигурации при сохранении требуемой задачи рабочего органа.
Планирование движения может координировать несколько целей с различными приоритетами, например:
1. Соблюдение ограничений шарниров для обеспечения безопасной работы.
2. Минимизация ненужных движений и скоростей шарниров с энергоэффективностью в качестве цели оптимизации.
3. Поддержание подходящей конфигурации манипулятора и управление близостью к сингулярностям.
При наличии достаточного избыточного движения контроллер имеет большую свободу для выполнения второстепенных задач, таких как обход препятствий. Возможность одновременного достижения всех целей по-прежнему зависит от доступного рабочего пространства, ограничений шарниров и ограничений задачи.
Гармонические шарнирные модули серии HONPINE HAG
Для требовательных задач управления движением HONPINE предлагает гармонические шарнирные модули серии HAG.
Серия HAG предназначена для применений, требующих точного управления движением и расширенных возможностей измерения усилия. Функция Safe Torque Off (STO) доступна в качестве опции в зависимости от выбранной модели и конфигурации.
Эту опцию можно рассматривать как часть проектирования безопасности комплектной роботизированной системы. Её не следует интерпретировать отдельно как подтверждение того, что шарнирный модуль или роботизированный манипулятор одобрен для конкретного медицинского применения.
При оценкегармонического шарнирного модуля HAGподтвердите требуемые характеристики измерения, интерфейсы управления и доступные функции безопасности для конкретной конфигурации.
Узнайте больше о гармонических приводах для 7-DOF роботизированных манипуляторов
Выборгармонического шарнирного приводаначинается с понимания того, что должен выполнять каждый шарнир. Плечевые, локтевые и запястные шарниры могут иметь разные требования к крутящему моменту, массе, монтажному пространству, измерению и управлению.
Свяжитесь с HONPINE, чтобы получить дополнительную информацию о гармонических поворотных приводах и шарнирных модулях для 7-DOF роботизированных манипуляторов.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
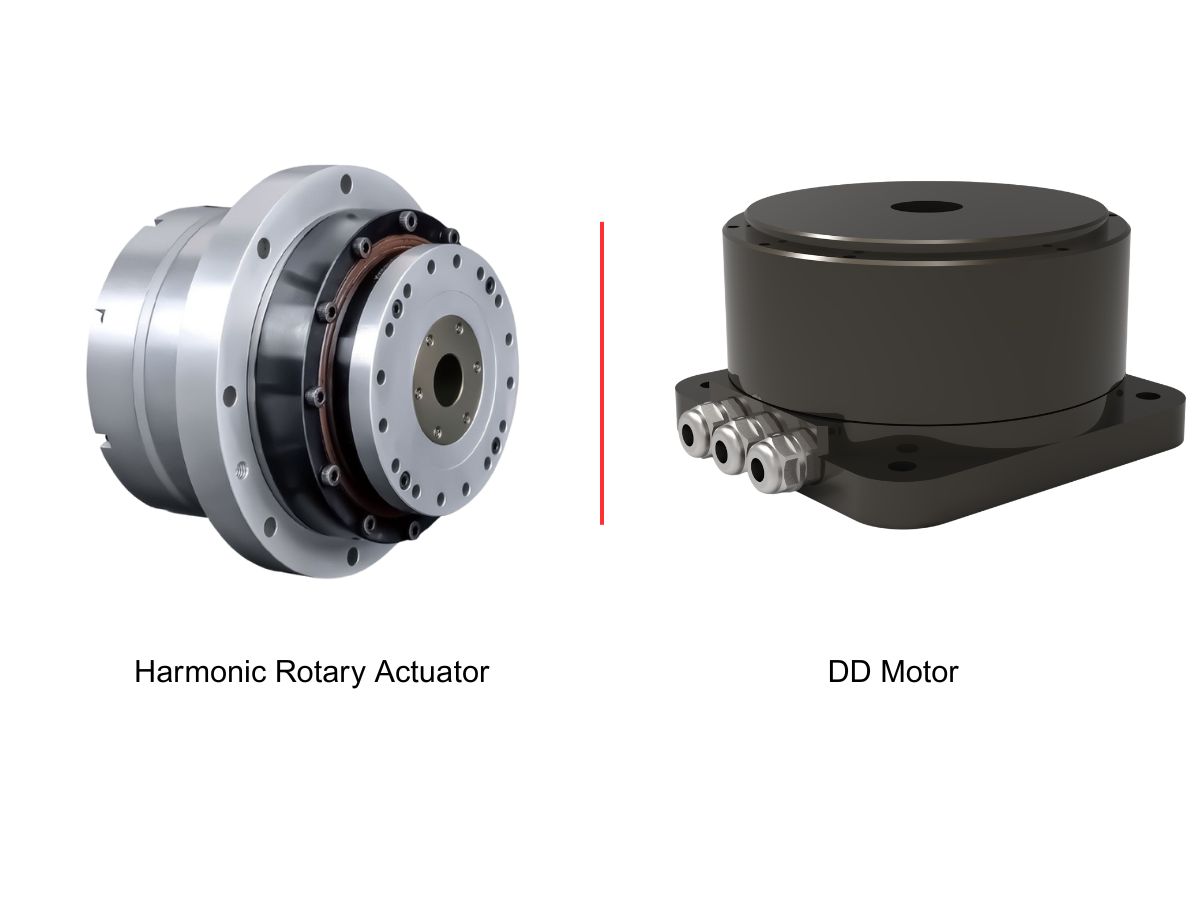
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
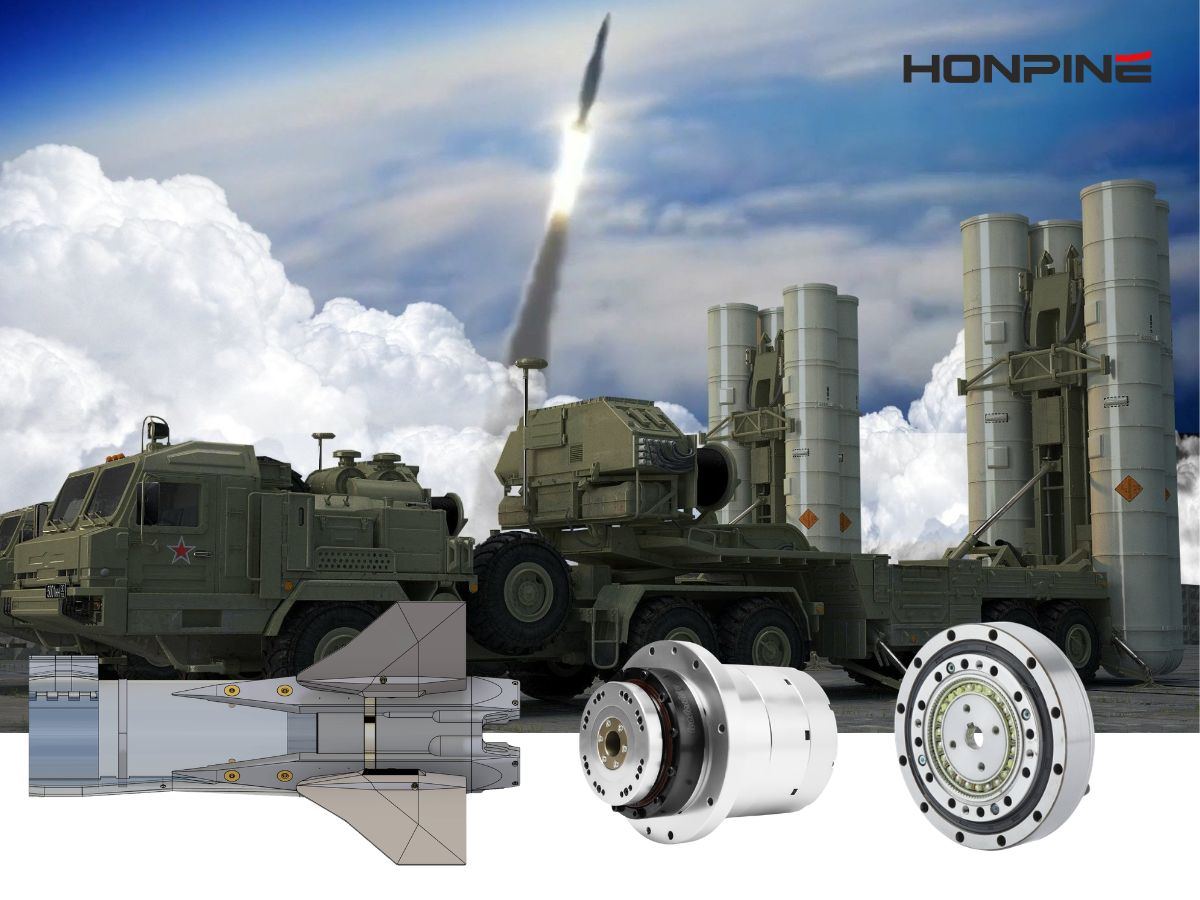
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
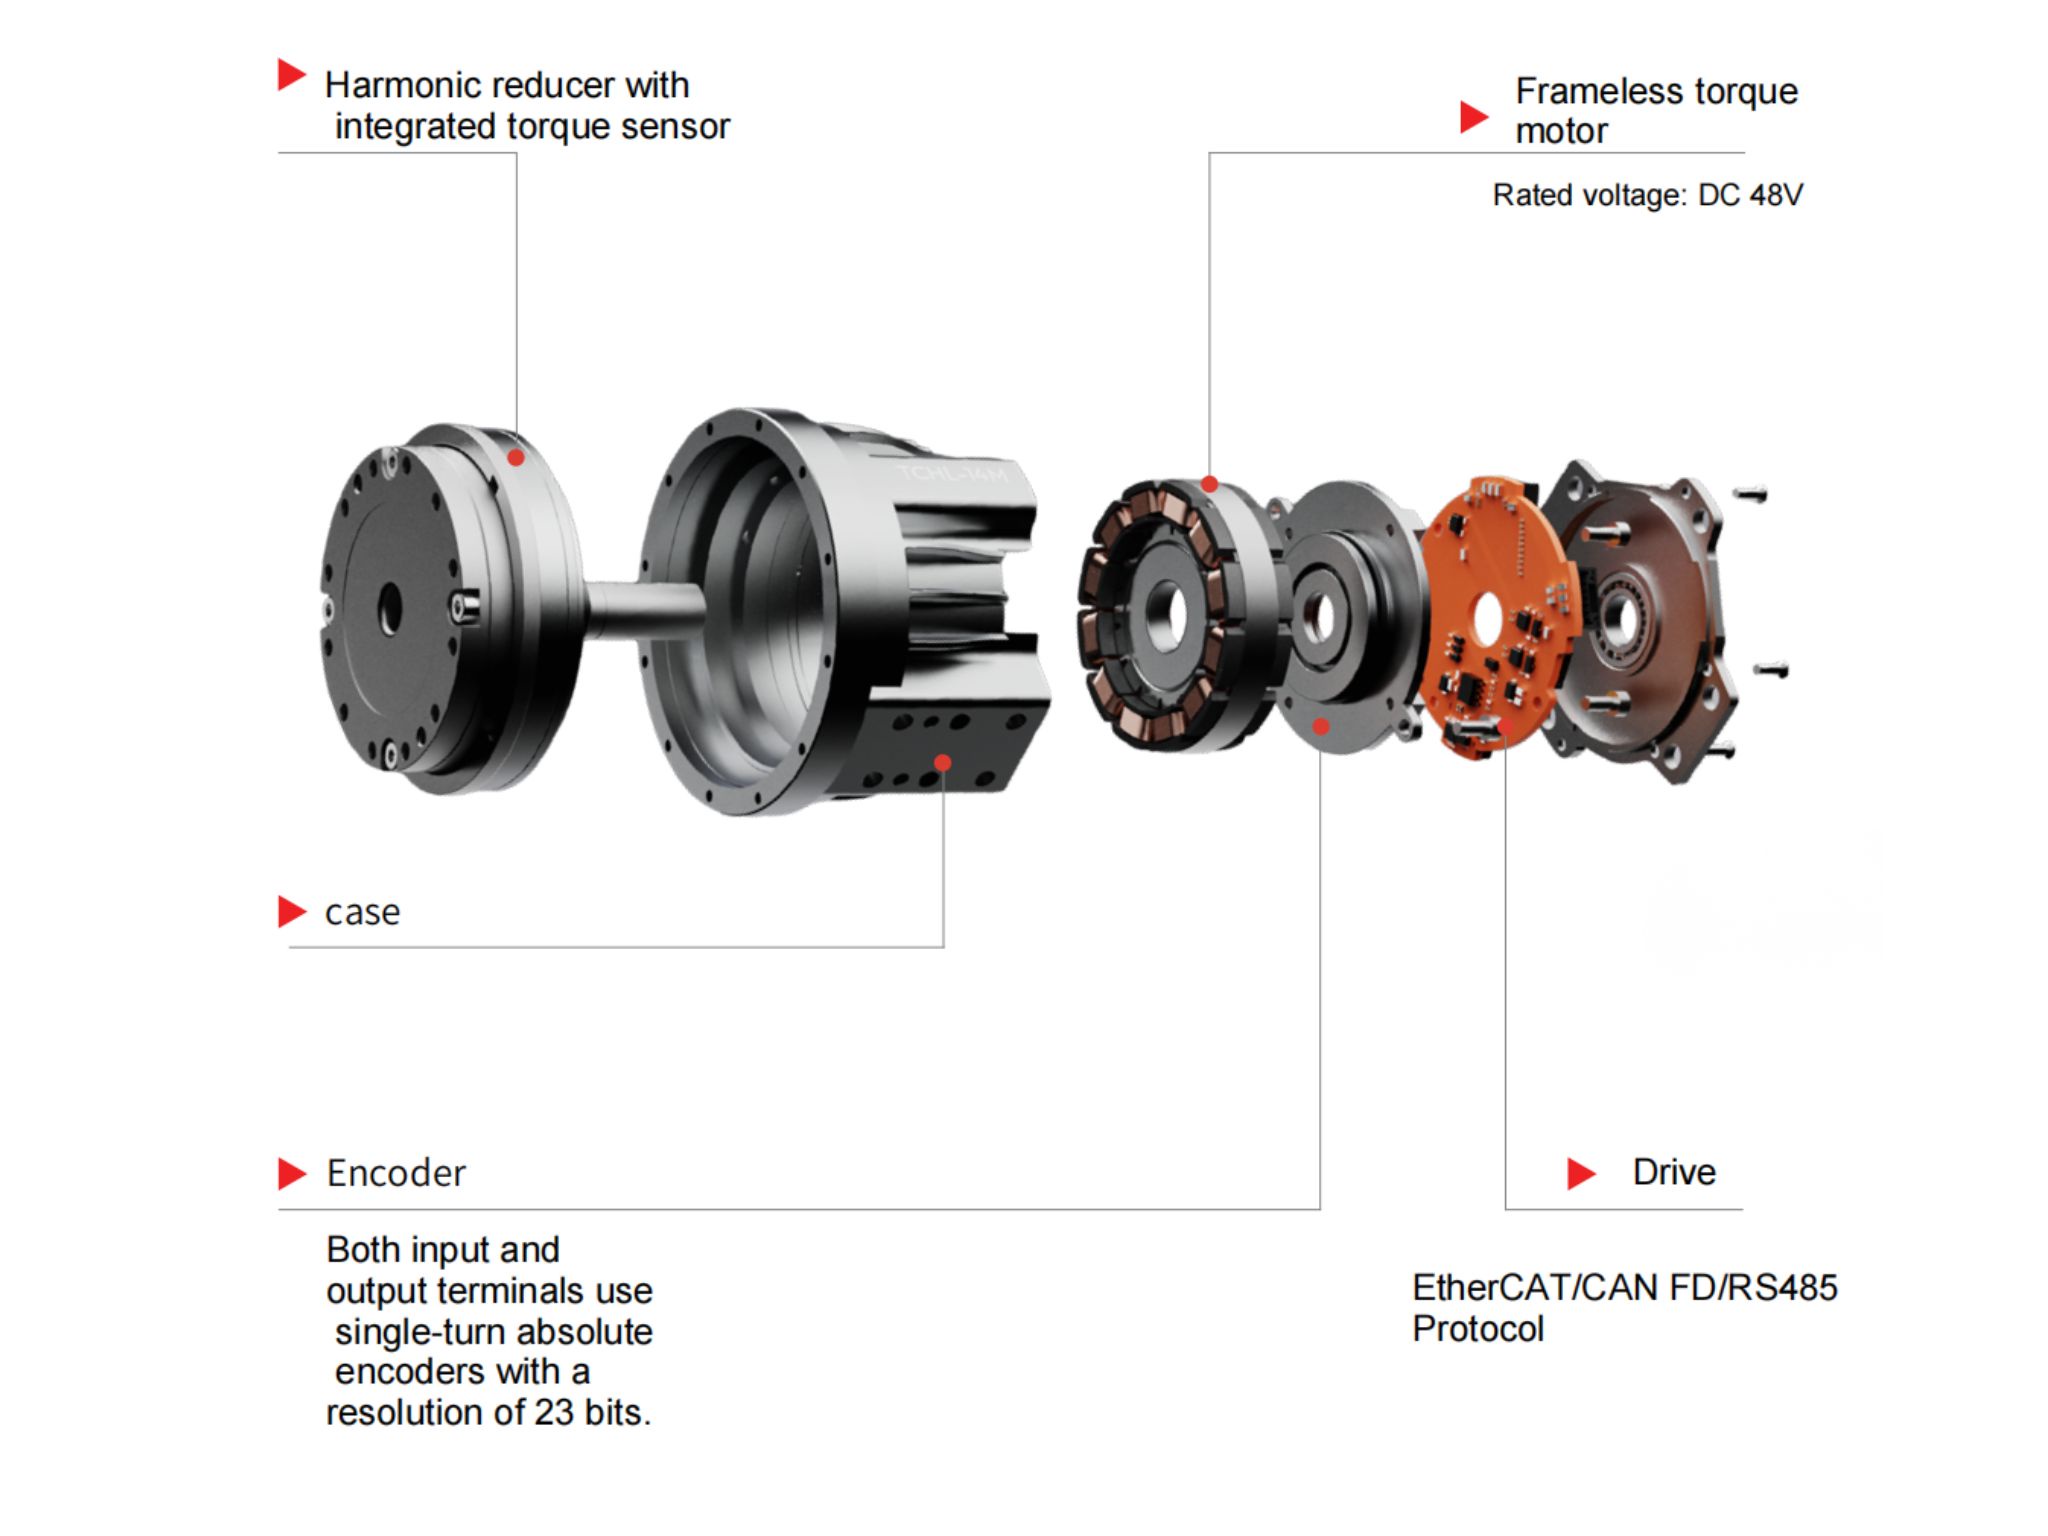
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
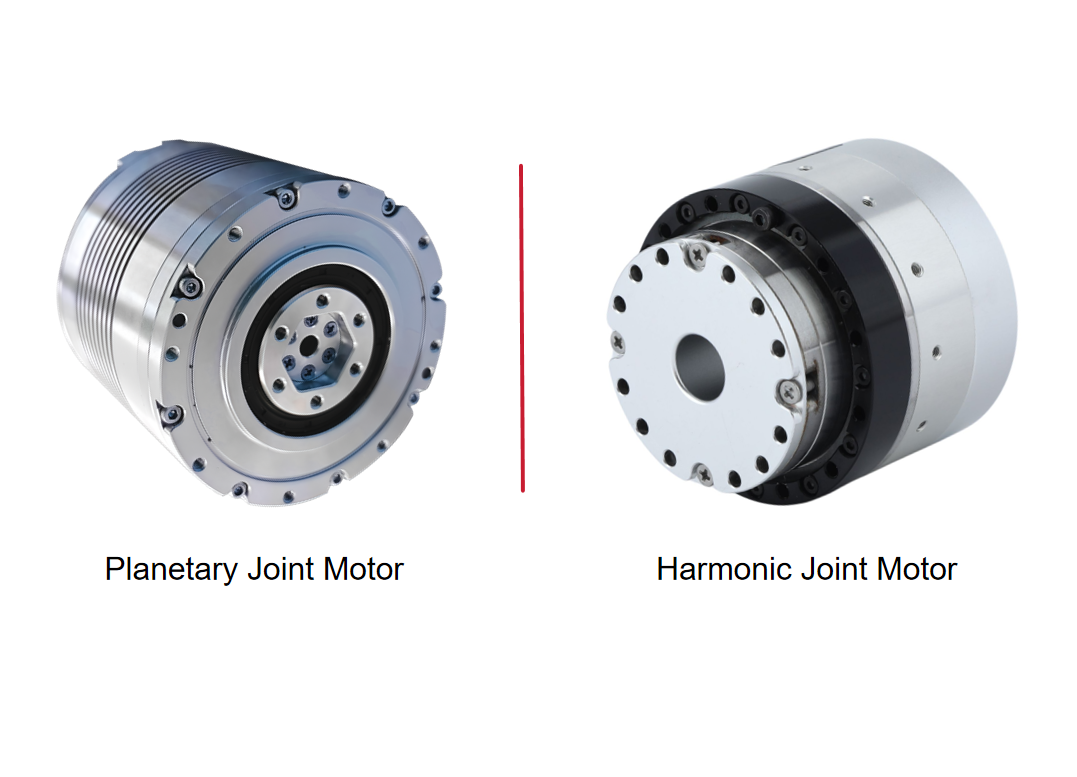
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
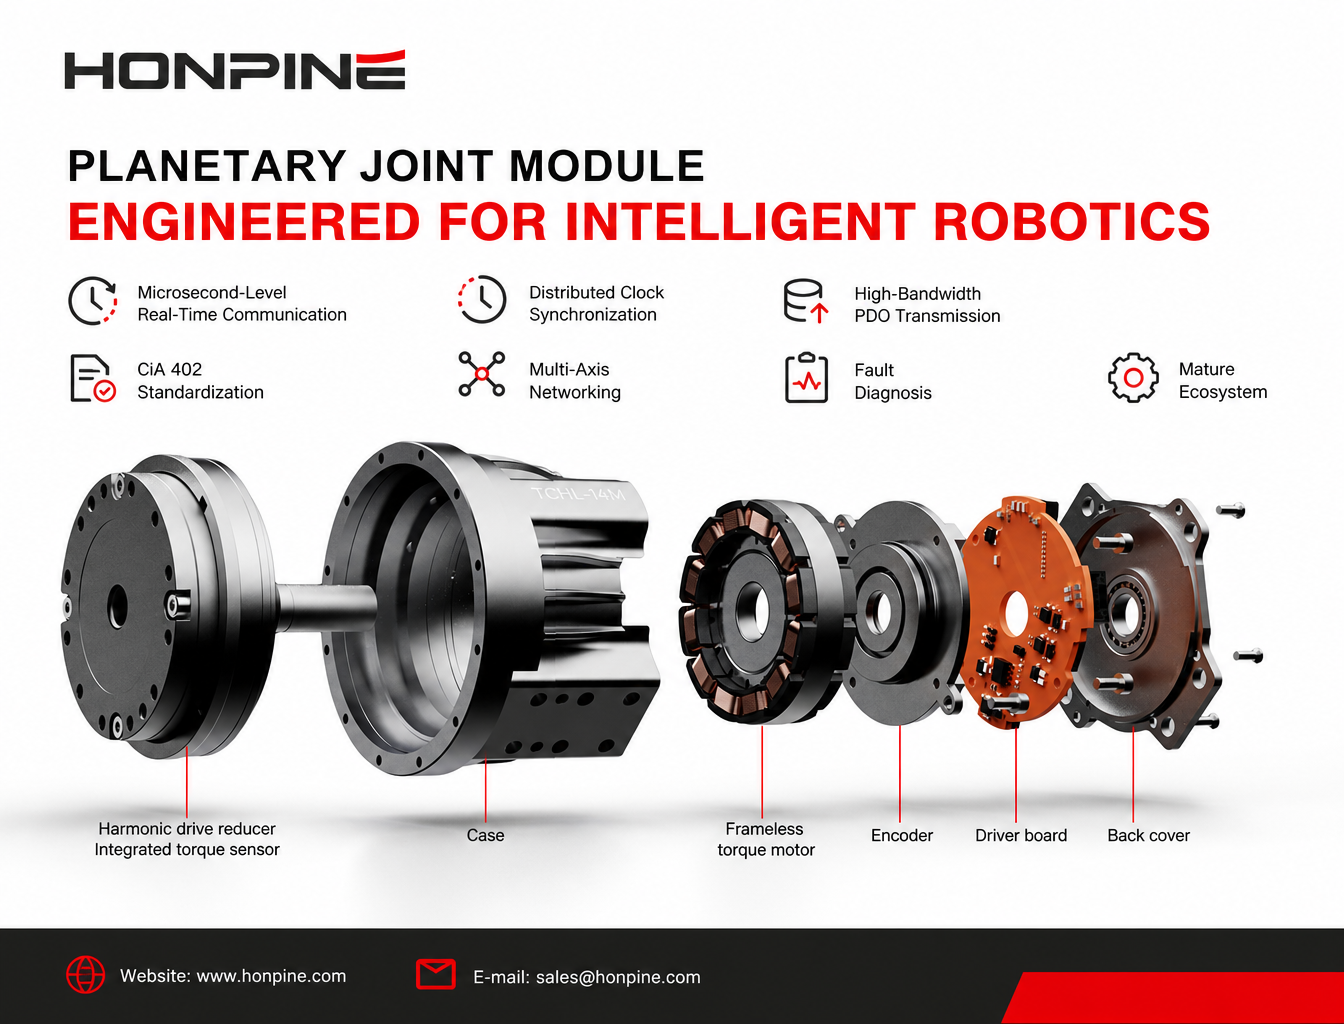
 Почему EtherCAT становится основной коммуникационной шиной для модулей роботизированных суставов?Почему EtherCAT становится основным коммуникационным решением для интеллектуальных модулей роботизированных суставов? В этой статье рассматриваются семь ключевых преимуществ, включая обмен данными в реальном времени с микросекундной точностью, синхронизацию по Distributed Clock, стандартизацию CiA 402, передачу PDO с высокой пропускной способностью, объединение нескольких осей в сеть, диагностику неисправностей и зрелую экосистему разработки. Узнайте, как EtherCAT помогает удовлетворить высокие требования к управлению гуманоидными роботами, коллаборативными роботами и высокоточными автоматизированными системами.
 Руководство по выбору модуля сочленения робота: как выбрать подходящий модуль сочленения с учетом нагрузки, точности, управления усилием и требований к движениюРуководство по выбору модулей роботизированных сочленений для коллаборативных и гуманоидных роботов: крутящий момент, скорость, редукторы, энкодеры, датчики крутящего момента, системы привода и терморегулирование.
 Как выбрать высокоточный поворотный привод для промышленного применения?Выбор подходящего высокоточного поворотного привода требует большего, чем просто проверка номинального крутящего момента. В этом руководстве объясняется, как рассчитать момент нагрузки, выбрать подходящее передаточное отношение и оценить конструктивные исполнения, монтажные фланцы, электромагнитные тормоза, разрешение энкодера и направления вывода кабеля. Узнайте, как серии поворотных приводов HONPINE HAS, HAT, HAM и HPG отвечают различным требованиям промышленного управления движением и высокоточного позиционирования.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Почему EtherCAT становится основной коммуникационной шиной для модулей роботизированных суставов?Почему EtherCAT становится основным коммуникационным решением для интеллектуальных модулей роботизированных суставов? В этой статье рассматриваются семь ключевых преимуществ, включая обмен данными в реальном времени с микросекундной точностью, синхронизацию по Distributed Clock, стандартизацию CiA 402, передачу PDO с высокой пропускной способностью, объединение нескольких осей в сеть, диагностику неисправностей и зрелую экосистему разработки. Узнайте, как EtherCAT помогает удовлетворить высокие требования к управлению гуманоидными роботами, коллаборативными роботами и высокоточными автоматизированными системами.
 Руководство по выбору модуля сочленения робота: как выбрать подходящий модуль сочленения с учетом нагрузки, точности, управления усилием и требований к движениюРуководство по выбору модулей роботизированных сочленений для коллаборативных и гуманоидных роботов: крутящий момент, скорость, редукторы, энкодеры, датчики крутящего момента, системы привода и терморегулирование.
 Как выбрать высокоточный поворотный привод для промышленного применения?Выбор подходящего высокоточного поворотного привода требует большего, чем просто проверка номинального крутящего момента. В этом руководстве объясняется, как рассчитать момент нагрузки, выбрать подходящее передаточное отношение и оценить конструктивные исполнения, монтажные фланцы, электромагнитные тормоза, разрешение энкодера и направления вывода кабеля. Узнайте, как серии поворотных приводов HONPINE HAS, HAT, HAM и HPG отвечают различным требованиям промышленного управления движением и высокоточного позиционирования.
 Какой модуль роботизированного сочленения выбрать для высокоточного управления гуманоидным роботом?По мере того как гуманоидные роботы переходят от простых задач ходьбы и демонстраций к сложным приложениям в реальных условиях, их модули сочленений должны обеспечивать не только высокий крутящий момент. Точное позиционирование, точное управление крутящим моментом, высокая жесткость конструкции и динамический отклик играют важную роль при выполнении деликатных операций. Какой модуль сочленения выбрать для гуманоидного робота, предназначенного для выполнения высокоточных задач? В этой статье Теодор Ли, технический директор HONPINE, представляет гармонический модуль сочленения HAG и рассказывает о пяти его ключевых особенностях, благодаря которым он подходит для требовательных применений в гуманоидной робототехнике.
 Мотор шарнирного узла с волновым редуктором HONPINE HPJM: позиционный режим и режим скорости — как выбрать подходящий режим управления?Позиционный режим и режим скорости предназначены для разных задач управления движением в робототехнических системах. На примере мотора шарнирного узла с волновым редуктором HONPINE HPJM в этой статье рассматриваются архитектура управления, принципы работы, ключевые различия и сценарии применения этих режимов. Узнайте, как выбрать подходящий режим управления с учетом целей движения, механической нагрузки и требований безопасности системы — от суставов гуманоидных роботов и реабилитационных экзоскелетов до приводных колес мобильных роботов и испытательных систем непрерывного вращения.